Furuno NX-900: данные и источники на экране NAV Display
NAV Display у NX-900 является отображением навигационных данных, поступающих в систему. OME-57150-C1 позволяет показывать время, дату, COG, скорость, позицию и расстояние. Наличие этих полей не означает встроенного GNSS-приёмника или собственных измерителей скорости и курса корпуса.
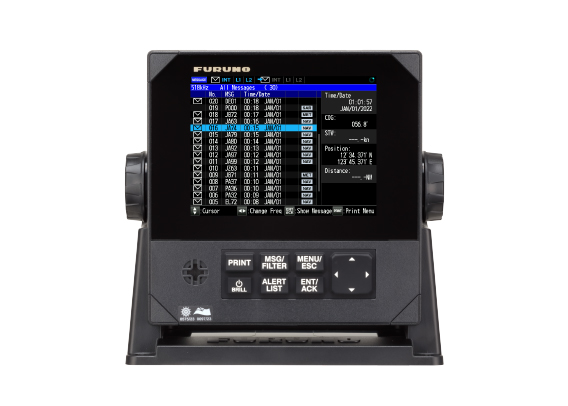
Поле может существовать без данных
В Display меню NAV Display включается отдельно. Если соответствующая информация отсутствует, показывается прочерк. Поэтому видимая форма навигационного окна не является подтверждением исправного входного потока. Для технического запроса нужны фактические значения и обозначения источника интерфейса.
Позиция также используется для автоматического выбора станций. Эта функция и правое информационное окно имеют разные задачи. Получение координат для одного назначения не следует без проверки считать подтверждением всех остальных навигационных полей.
SOG и STW
Speed Display выбирает SOG либо STW: скорость относительно грунта или воды. Они различаются физическим смыслом. Выбор STW не пересчитывает автоматически SOG в водную скорость без соответствующего входа и не создаёт отсутствующее измерение лага.
В цифровом приложении VBW содержит водные и грунтовые составляющие, VHW — водную скорость, VTG и RMC связаны с COG/SOG. При этом некоторые поля предложений явно не используются. Например, присутствие heading в структуре VHW не означает, что NX-900 принимает его как отдельное отображаемое направление корпуса.
COG не является heading
COG описывает направление движения по грунту. Его нельзя автоматически называть курсом корпуса от компаса. При небольшом перемещении, течении или сравнении с другим прибором разный смысл параметров важнее внешне похожих чисел в градусах.
При сетевом входе дополнительно учитывается RX SFI для позиции, COG/SOG и STW. Поддержка нужного предложения ещё не доказывает, что оно принято от выбранного отправителя и прошло отбор. Нужен фактический состав интерфейсной конфигурации.
Источник — предисловие, System/Display, RX SFI и Digital Interface OME-57150-C1 от 29 ноября 2024 года. Здесь не подключались датчики и не выполнялось измерение. Ведомость должна отдельно называть источник позиции, грунтовой скорости, водной скорости и временных данных, сохраняя отсутствие неподтверждённого значения вместо подстановки свойства другого прибора или расчётного предположения.